Greater China

的人形机器人
重点摘要
- Asimov 1 是新加坡 Menlo Research 推出的开源人形机器人:1.2 米、35 公斤、25 个关节,自组套件两万美元;机构、电路与模拟模型的设计文件全部公开,韧体与开发套件官方标示即将释出。
- 它要另外制造的 100 种零件里,57 种本来就是 3D 打印:39 种 MJF 尼龙件、18 种 SLM 金属打印的不锈钢件,其余 43 种是 CNC 加工件。零件是文件,在哪里做、用什么做,买家可以自己决定。
- 外观件用什么打印都行;扛力的零件才是重点。连续碳纤维补强可以让打印件承受结构负载,部分铝件值得拿来实测比较。
Asimov 1 是一台两万美元、送货上门自己组装的人形机器人,但它的机构设计图、电路图和模拟模型,任何人都能免费下载(GitHub)。社交媒体上一支介绍它的视频,形容它像组乐高,周末还能自己 3D 打印一颗新的头。换一颗头确实不难;真正值得看的,是机器人身上那些要扛力的零件。
零件是文件。
在哪里做、用什么做,买家自己决定。
WHAT IT IS · 这是一台什么样的机器人
寄来一箱零件,自己组成 1.2 米的人形机器人
Asimov 1 由总部在新加坡的 Menlo Research 推出(Menlo 公司介绍)。官方规格是身高 1.2 米、重 35 公斤,全身 25 个主动关节:双腿各 6 个、双臂各 5 个、腰 1 个、脖子 2 个;单臂负重额定 5 公斤、峰值 15 公斤(二头弯举与前平举)(官方设计文件说明)。
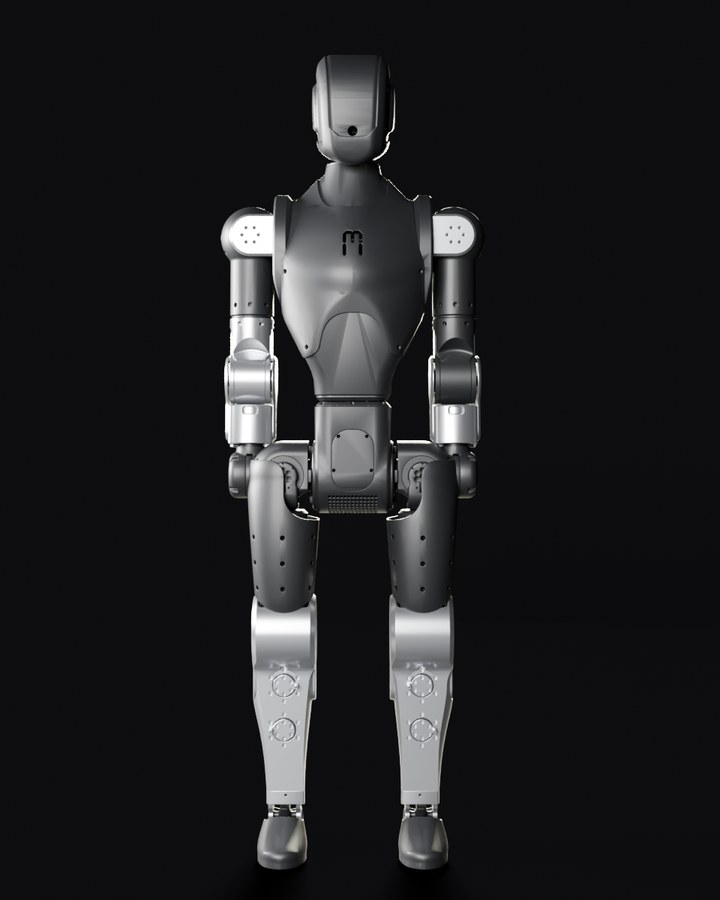
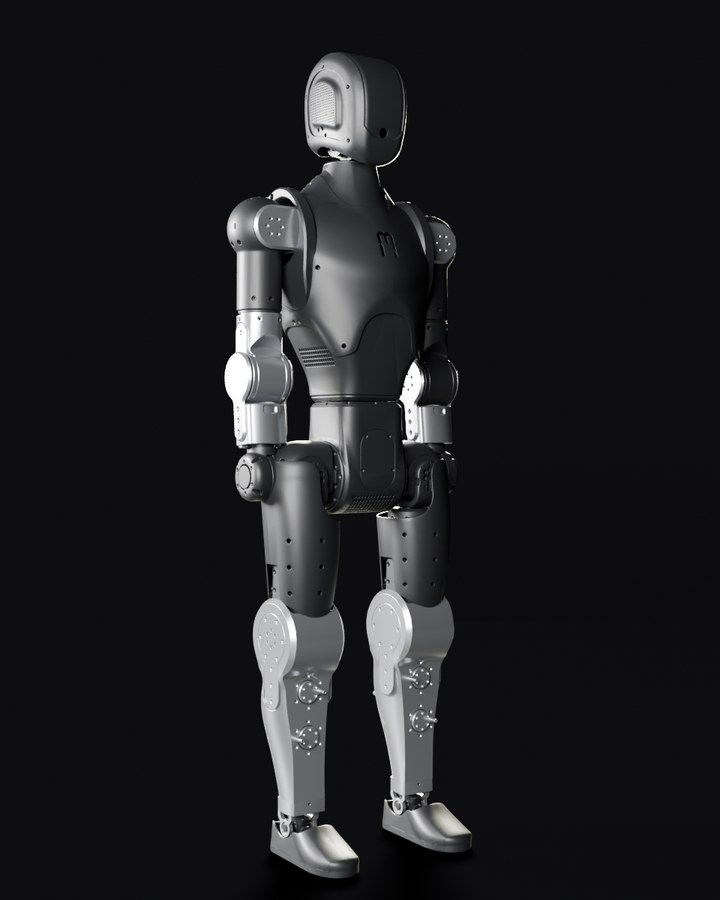
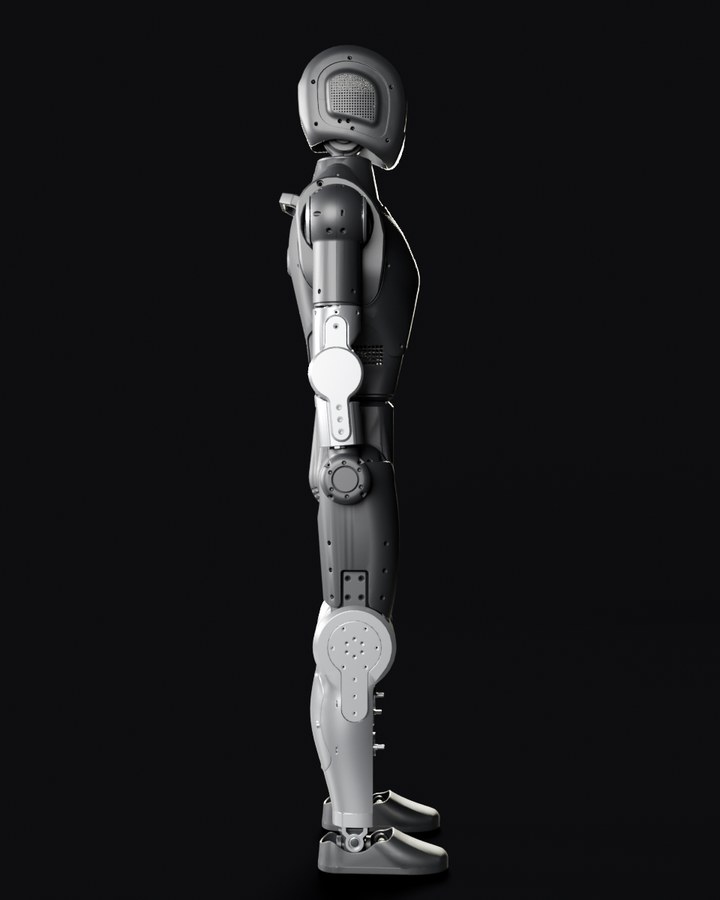
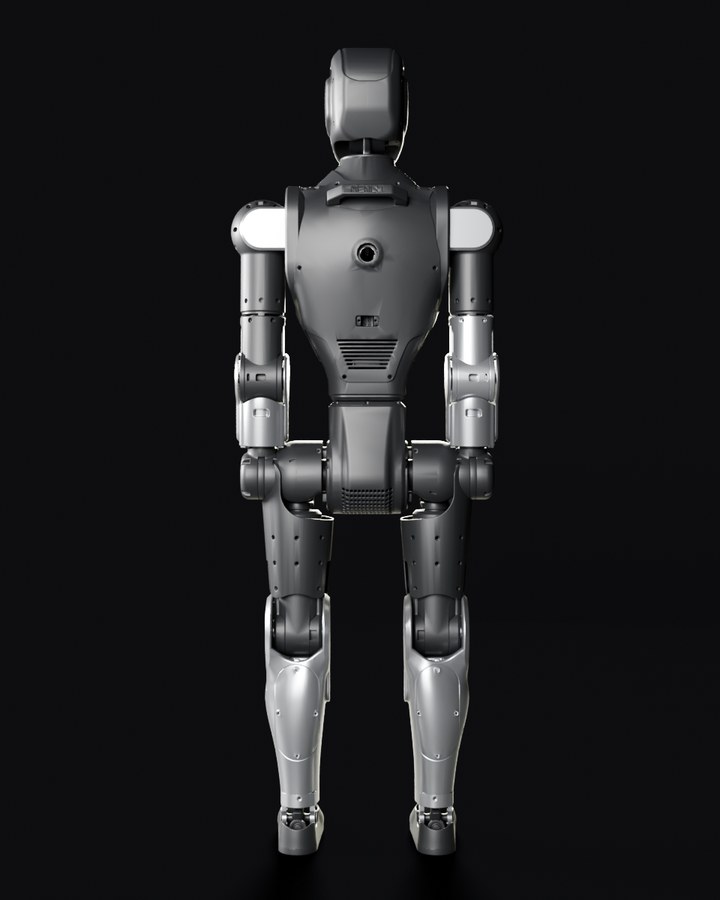
买家拿到的是一整箱未组装的零件,加上组装手册与教学视频(官方手册)。Menlo 官网估计总组装时间约 20 小时,组装与维修伙伴设在美国与新加坡(Menlo 官网常见问题)。
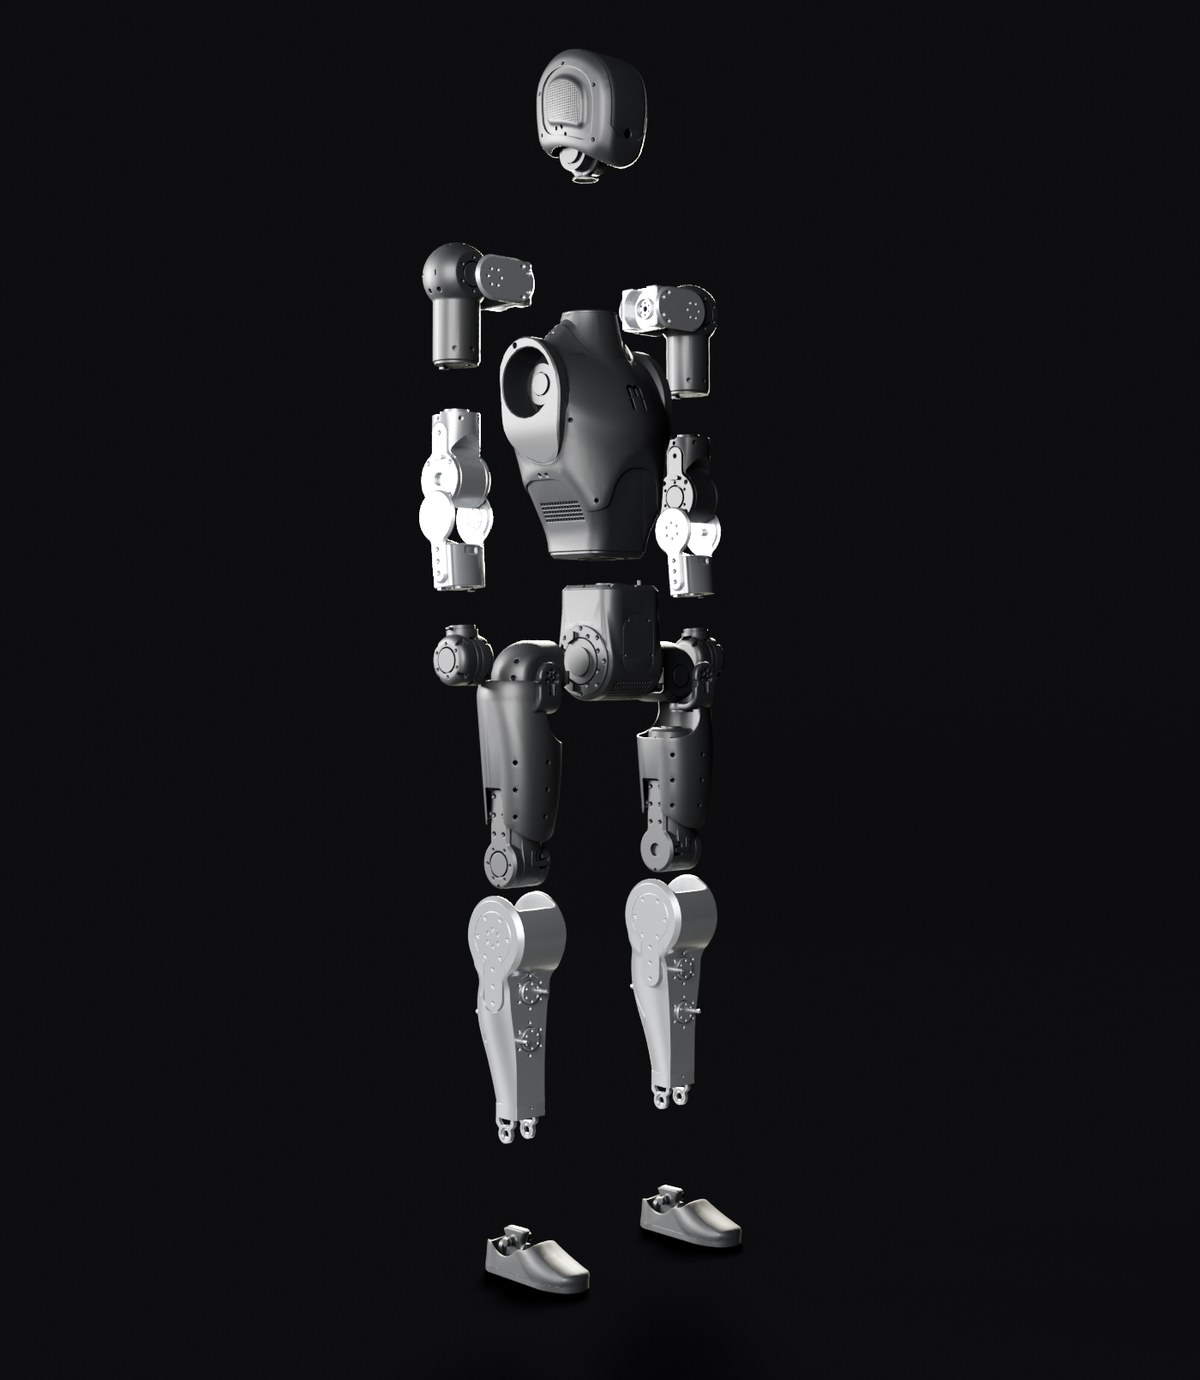
它和一般商用机器人最大的不同,是开源授权:硬件采 CERN-OHL-S-2.0,设计文件所在 GitHub 专案里的软件采 GPL-2.0。不想买套件的人,可以照公开的零件清单自己备料、自己找工厂加工。
小知识|开源硬件授权在说什么
Asimov 1 的硬件采 CERN-OHL-S-2.0,这是欧洲核子研究组织(CERN)发布的开源硬件授权,S 代表“强互惠”(Strongly reciprocal)。
任何人都可以研究、修改、制造,甚至拿来卖;但只要对外散布设计文件或用它做成的产品,就要把完整的设计文件(改过的就给改过的版本)以同一授权提供给收受者,或告知下载位置。“强互惠”指的是:把它并进更大的设计,整个设计都要用同一授权。软件采的 GPL-2.0 精神相同:改过的版本对外散布时,要同样采 GPL-2.0 并提供源代码。
TEARDOWN · 我们把设计文件拆开来数
100 种自制零件里,57 种本来就是 3D 打印
我们下载了 Asimov 1 公开的机构设计文件,照它官方的命名规则逐一清点,每个料号算一种。要另外制造的零件共 100 种:39 种是 MJF 打印的 PA12 尼龙件,18 种是 SLM 雷射熔融打印的 316L 不锈钢件,43 种是 CNC 加工件(39 种 7075 铝、4 种不锈钢);另外还有 67 种电机等外购件。
这份清单本身就是一张制造工单。零件以 3D 文件的形式公开,谁来做、在哪里做,买家可以自己选;开发团队把近六成零件交给 3D 打印,连金属件都有 18 种是印的,代表他们自己也判断这些零件不需要开模。
我们再从 3D 文件估了每个尼龙件的外框尺寸。39 件里,有 38 件最长边在 33 厘米以内;最大的是躯干外壳,约 38 × 25 × 22 厘米。
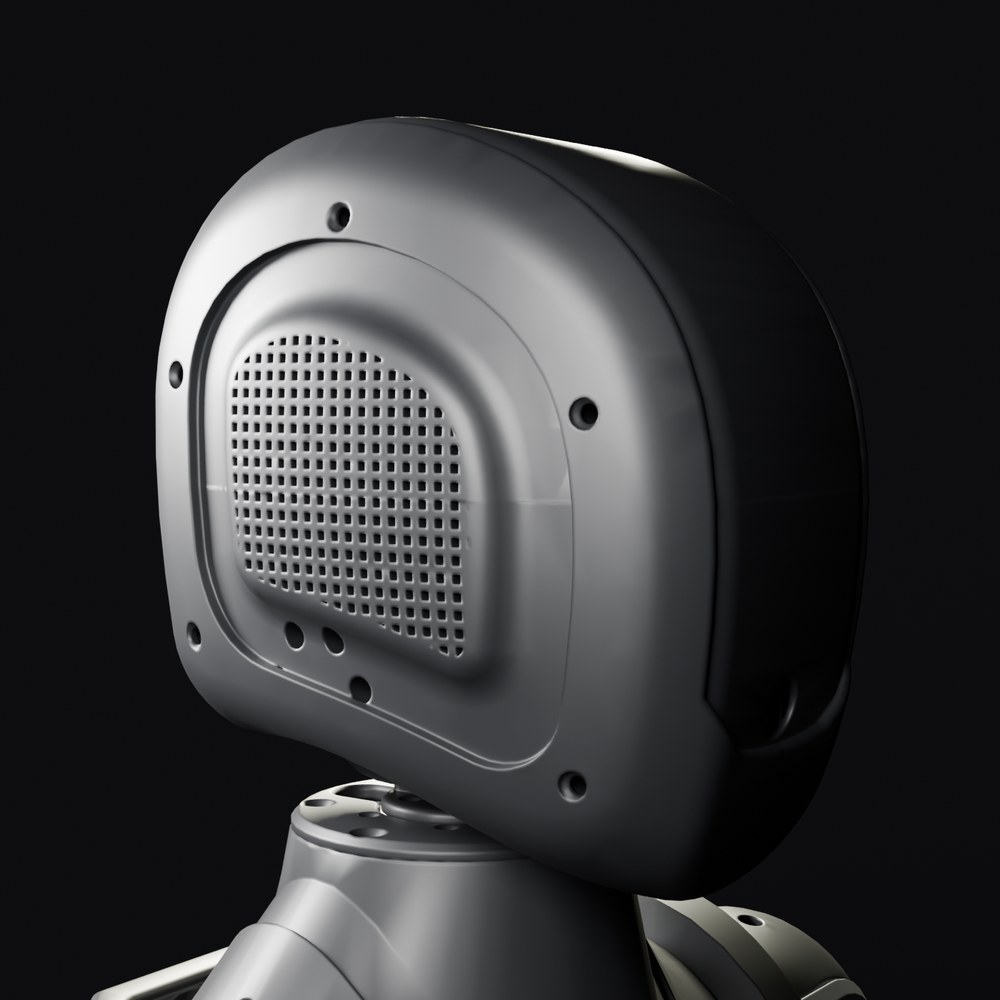
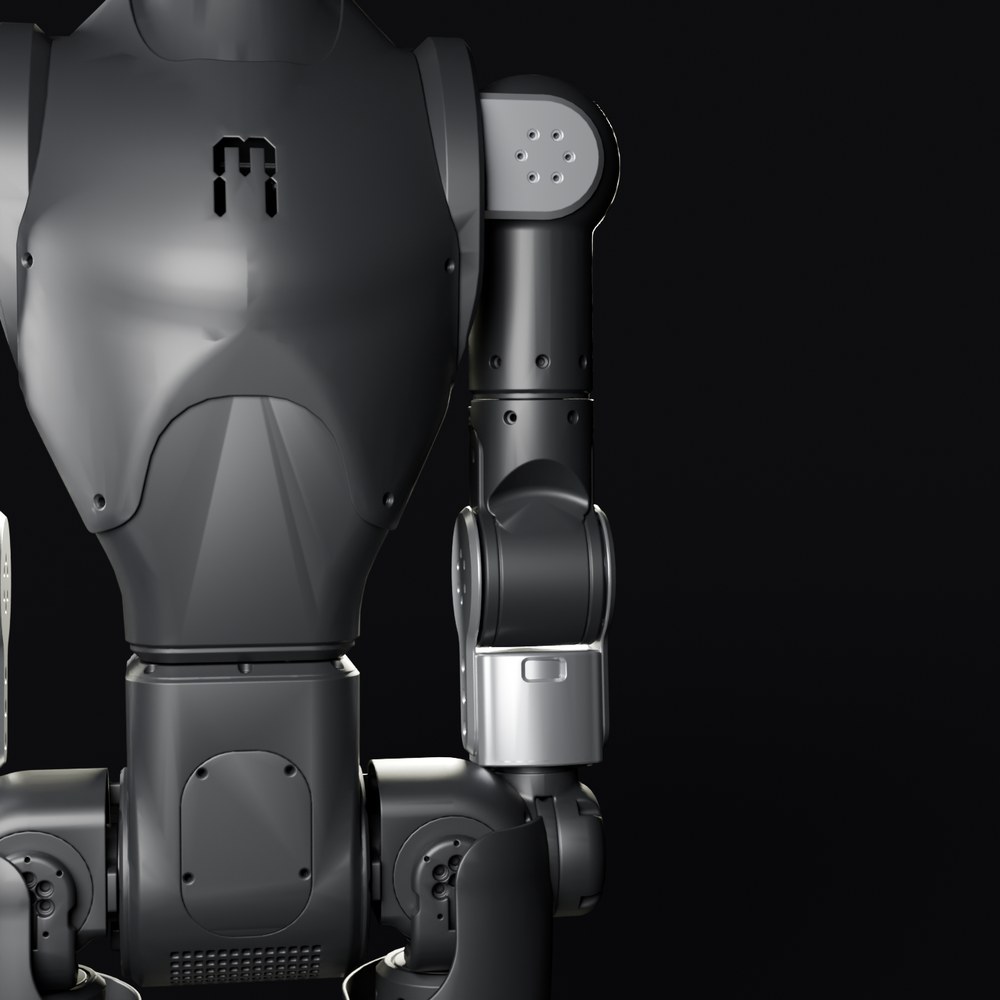
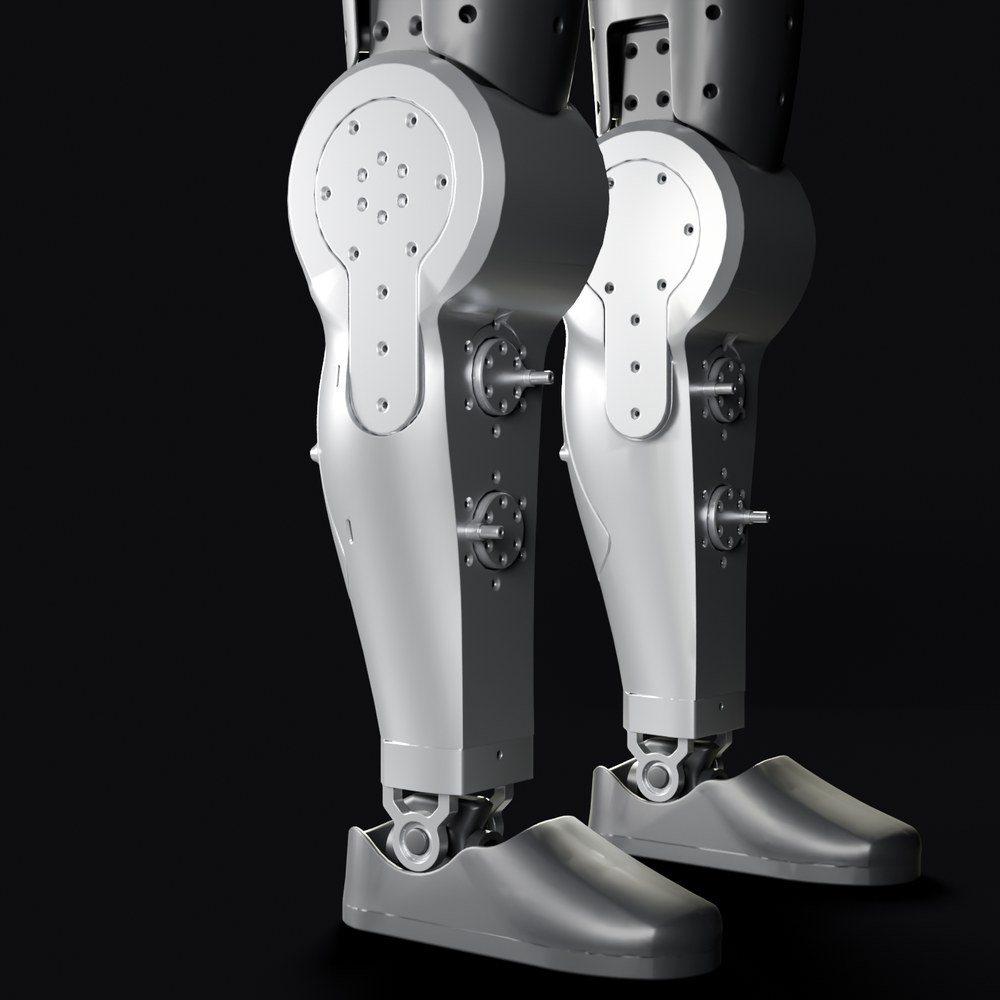
把镜头拉近,看得出零件的分工:曲面多、要好看也要包住线材的外壳,加上脚掌,用 MJF 尼龙;关节里撑着电机的支架,有 CNC 铝件,也有 SLM 打印的不锈钢件。
小知识|MJF 尼龙件和连续纤维打印,差在哪
MJF(Multi Jet Fusion)是 HP 的粉末床熔融技术:每一层先铺一层 PA12 粉末,喷头在零件的范围喷上熔合剂,再用红外线加热,让那一层熔融成形。整缸粉末同时支撑零件,不需要支撑结构,适合把大量小件排在一起一次印。
Markforged 走的是另一条路:一个喷头挤出 Onyx 堆出零件外形,另一个喷头在指定的层里铺进连续碳纤维长丝。纤维铺在哪几层、沿什么路径走,在 Eiger 里设定,等于把强度放在受力的地方。
STRENGTH · 自己印,要印得出能扛的零件
换一颗头不难,难的是扛力的那几件
视频说的“自己印一颗头”是外观件,用什么材料印都可以。Asimov 1 的尼龙件多半是外壳,但也包括脚掌这类要承受整机重量的零件;撑着电机与负重的,则是铝件与 SLM 不锈钢件。要在自己的工厂里做这些零件,形状印得出来之外,更要看印出来能不能扛;从 MJF 改成挤出式打印,摆放方向与支撑也要重新评估。
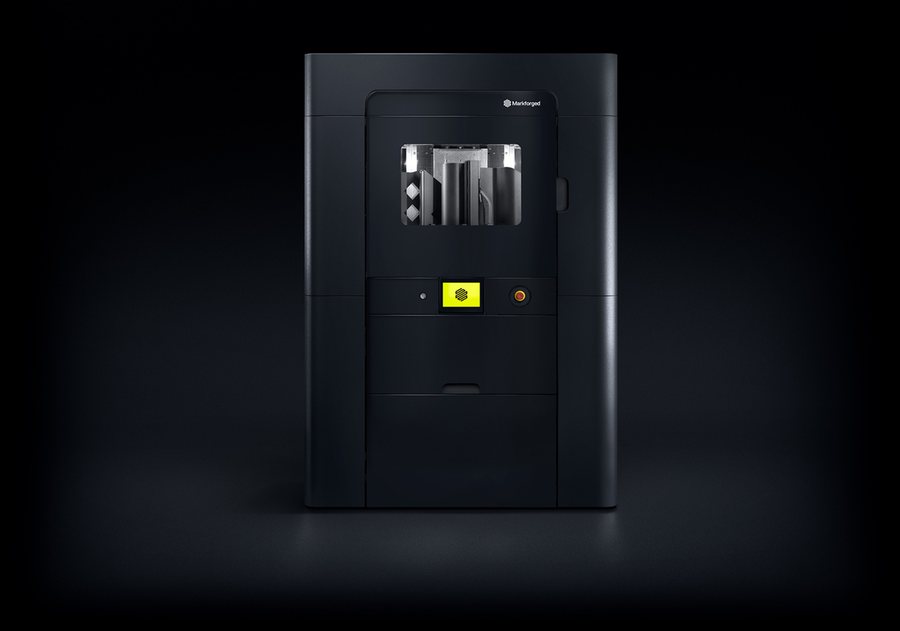
Markforged 的做法分两段。底材 Onyx 是微碳纤维填充的尼龙,强度和一般工程尼龙在同一个量级;和 Markforged 的纯尼龙相比,刚性与耐热高得多:拉伸模量 2.4 对 1.7 GPa,热变形温度 145 对 41°C。需要扛力的路径,再沿着受力方向铺进连续碳纤维;官方规格书上,连续碳纤维单向满纤维试片的拉伸强度是 800 MPa,拉伸模量 60 GPa(ASTM D3039,Markforged 复合材料规格书)。
对 Asimov 1 这类机器人来说,前者适合外壳与一般支架,后者让部分原本用 CNC 铝件做的支架,有了实测比较的价值。能不能取代,要用实际负载测过才算数。
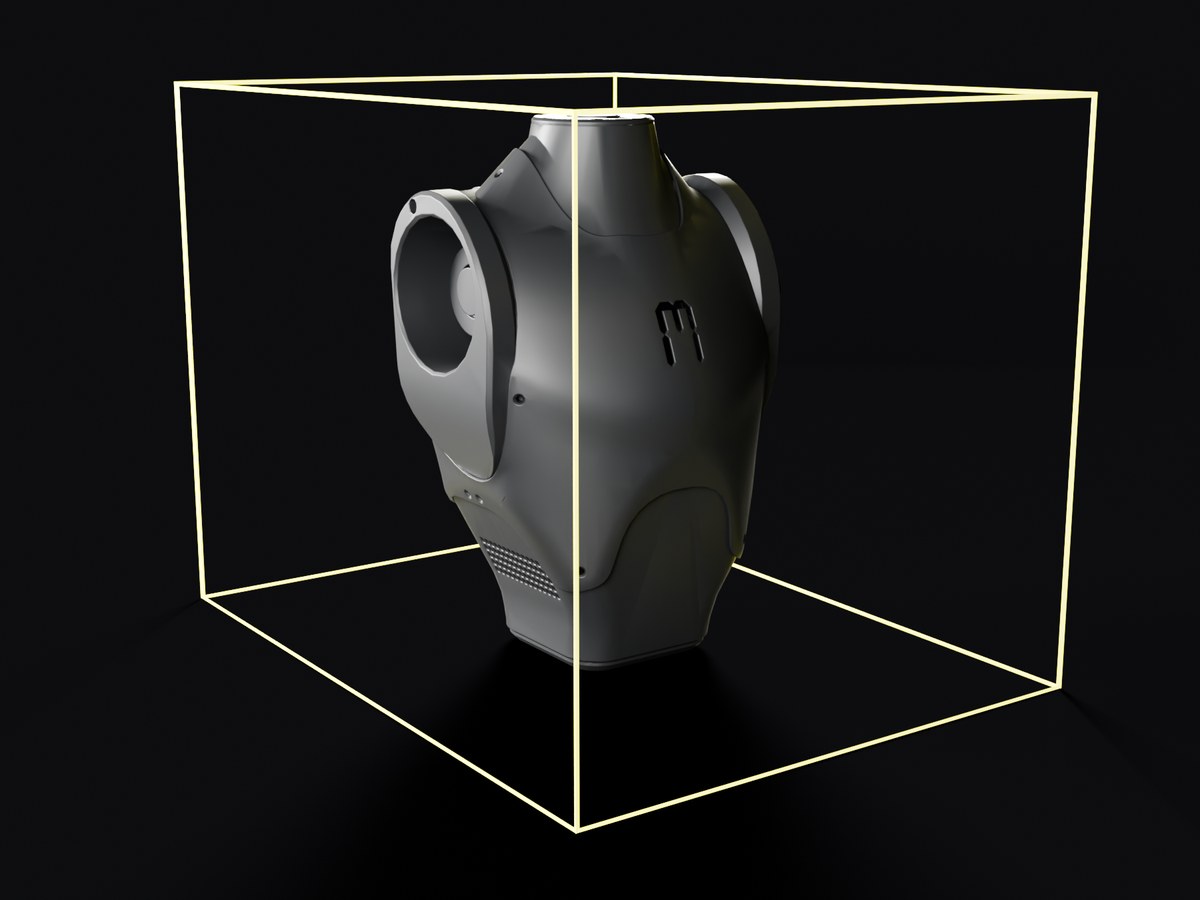
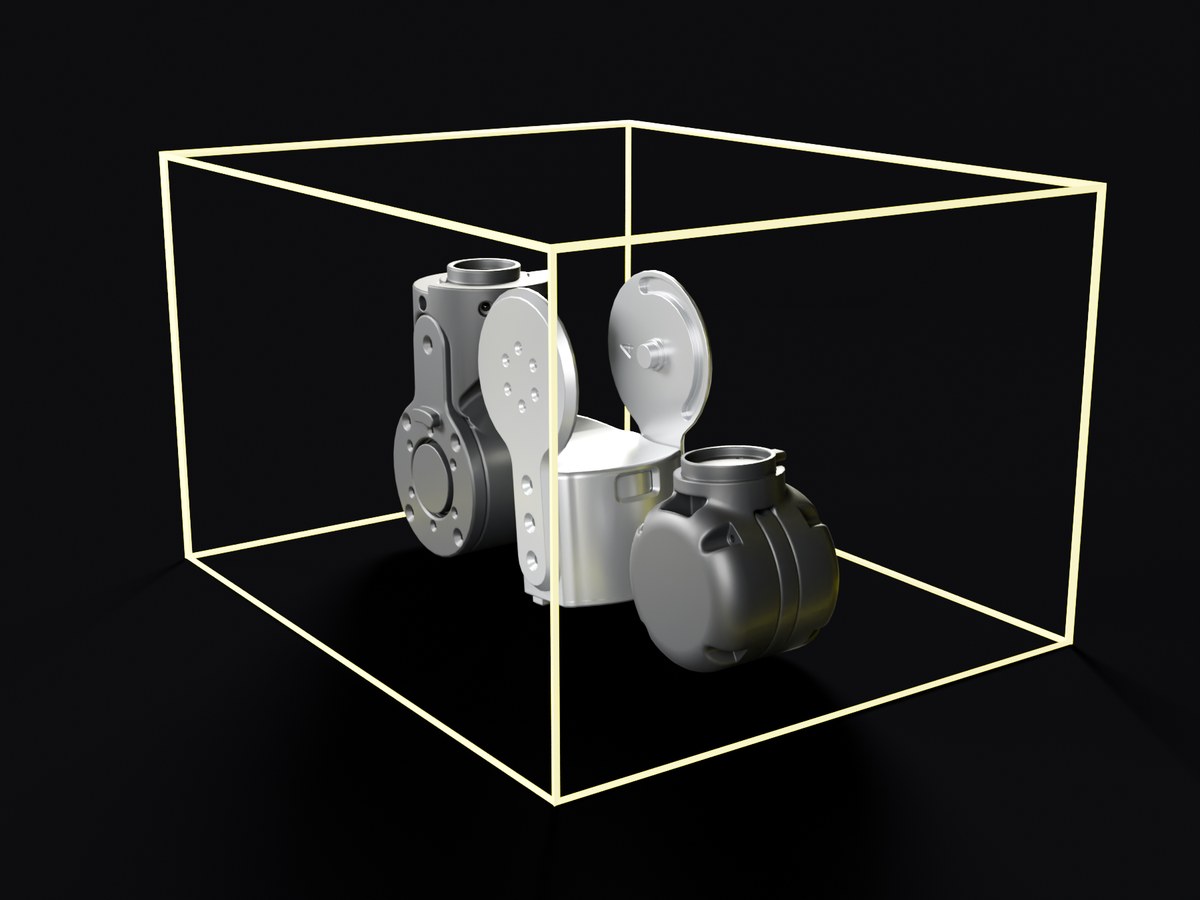
尺寸上,大多数尼龙件放得进 X7(打印空间 330 × 270 × 200 mm);躯干外壳这种大件,尺寸上放得进 FX20(单喷头打印空间 525 × 400 × 400 mm,多喷头 500 × 400 × 400 mm)。改设计时不用重开模、不用重排 CNC,换一份文件就好。
对一台全世界都有人在组、在改的开源机器人,同一份文件在不同地方印出来要一样,这件事和单件成本一样重要。Markforged 的 Eiger 打印软件集中管理零件文件与打印设定,同型机台、同材料可以用同一组设定重复打印。
金属件也有选项。FX10 搭配 Metal Kit 可以打印 316L 不锈钢(印完经清洗与烧结),Asimov 用 SLM 打印的那 18 种不锈钢件,也能在自己厂里评估;两种制程不同,强度与尺寸要另外验证。
CASE · 一个例子讲透
小岛冲压工业:机器人夹爪改用打印,零件成本降 67%
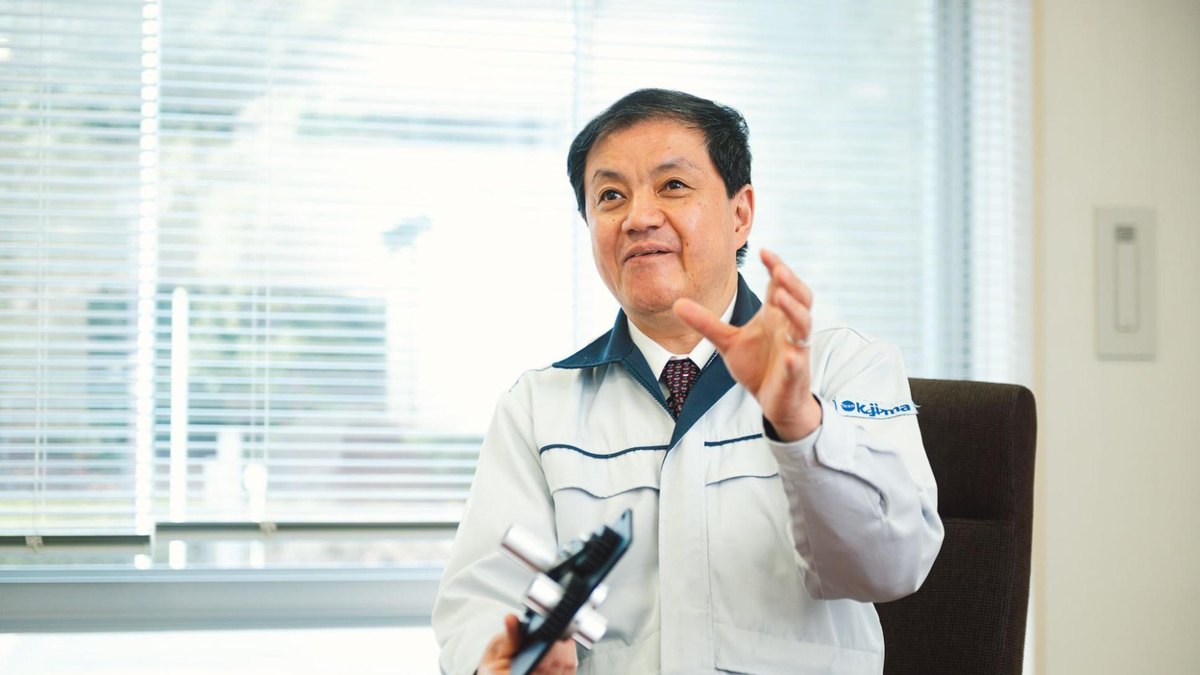
小岛冲压工业(Kojima Industries)是日本的汽车零件制造商。产线上的机器人夹爪原本用金属做,夹爪越重,机器人就得选更大的规格,设备费跟着垫高。
改用 Markforged 打印之后,夹爪零件的制作费用比传统机械加工降低 67%,零件交付周期从委外加工的 14 天,缩短到在厂内 1 天印完;部分零件的设计工时也少了约三成,因为委外要先画 2D 加工图,打印直接用 3D 文件(Markforged 官方案例、媒体中心中文报道)。
人形机器人的手臂和产线夹爪面对的是同一笔账:末端每减一分重量,电机与结构就少扛一分。
小知识|为什么末端越轻,电机越省力
肩膀要撑住整只手臂,承受的是力矩:重量乘上重心到肩膀的水平距离。
手臂平举时,越靠近末端的重量离肩膀越远、力臂越长,同样一公斤放在手掌端,比放在上臂需要更大的力矩来撑。所以末端每减一点重,肩膀与手肘的电机要出的力矩就少一截;产线机器人的夹爪要减重,是同一个道理。
如果你在做机器人、自动化设备,或手上正有一台 Asimov 1,可以先把零件清单照三个条件筛一遍:会改版、数量少、委外交付周期以周计,挑出其中一件来印。
判断标准很简单:零件重量接近负载上限,或外包一次要等两周以上的,就值得拿来比。
- Menlo Research:Asimov 1 产品页
- Asimov 1 官方手册
- Asimov 1 开源设计文件(GitHub,含规格与零件分类)
- Menlo Research:公司介绍
- Instagram:Asimov 1 介绍视频
- Markforged FX10 产品页
- Markforged 复合材料规格书(REV 5.3)
- Markforged X7 产品页
- Markforged FX20 产品页
- Markforged Eiger 软件
- Markforged 案例:小岛冲压工业机器人夹爪
- Markforged 媒体中心:小岛冲压工业案例中文报道
零件数依官方设计文件 mechanical/ASV1 各子组件的制造分类计算。尺寸为本文依公开 STEP 文件的顶点、曲面控制点与圆弧估算外框,并以官方工程图(ASV1_100_05A 厚度 5.00 mm)核对;另依官方模拟模型网格量得整个躯干连杆外框 382 × 250 × 219 mm,作为上限检查;31–32 厘米的 3 件接近 X7 上限,实际摆放需再确认。